스페이스 신택스란 무엇인가요?
UCL의 빌 힐리어와 줄리엔 핸슨이 발전시킨 이론과 지표로, 가로와 공간의 배치를 사람의 움직임과 연결합니다. 대표 지표가 통합도와 선택도입니다.
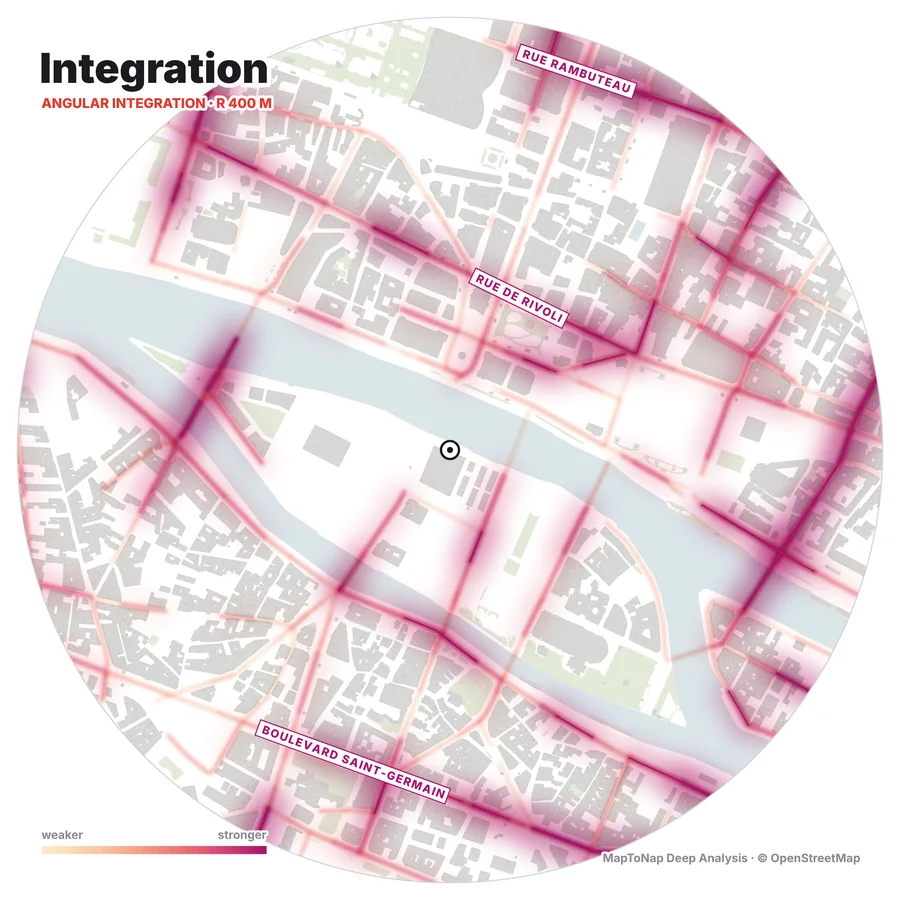
스페이스 신택스는 가로의 기하만으로 각 가로가 주변 네트워크 안에서 어떤 위치에 있는지 측정합니다. MapToNap은 실제 가로망에 각도 세그먼트 분석을 수행해 두 장의 도면을 그립니다. 통합도가 높은 가로는 적은 방향 전환으로 어디서든 가기 쉬워 보행자와 상점이 모이기 쉽습니다. 선택도가 높은 가로는 많은 이동이 지나가는 경로입니다. 반경은 400·800·1200 m이며 몇 초면 계산됩니다.

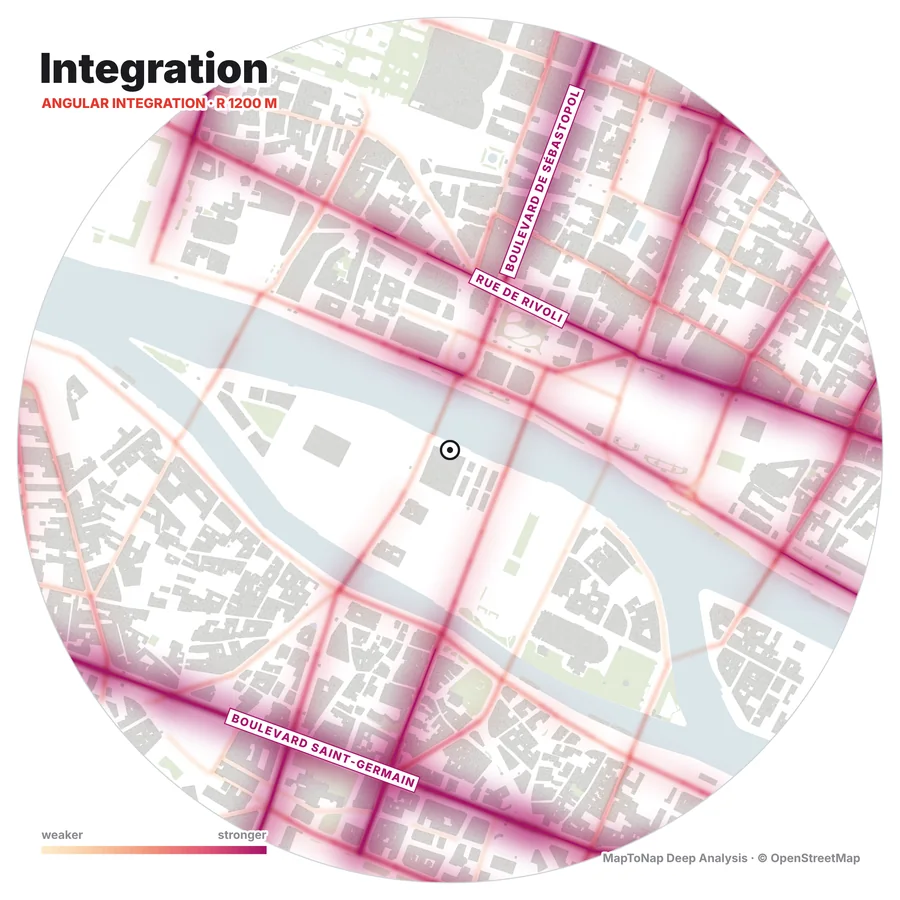
반경 안의 모든 가로에서 적은 방향 전환으로 닿을 수 있을수록 높아집니다. 따뜻한 색의 빛이 잘 연결된 가로를 따라갑니다.
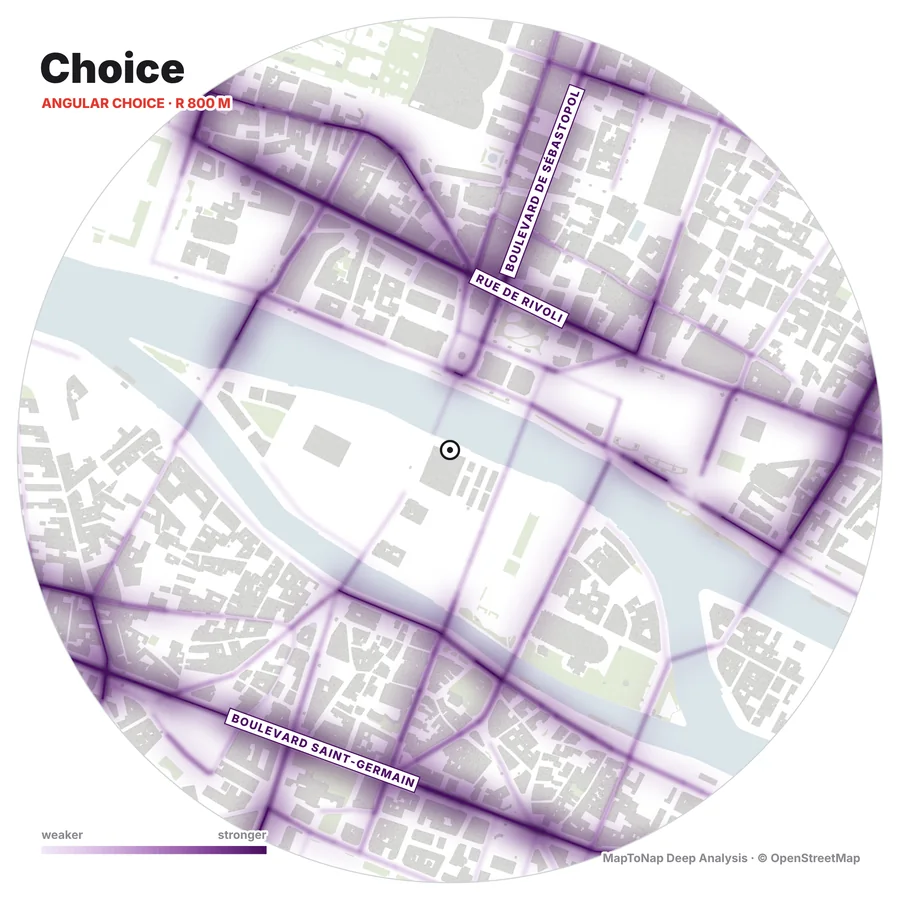
두 가로를 잇는 가장 단순한 경로에 그 가로가 몇 번 포함되는지를 셉니다. 통과 동선을 보라색으로 표시합니다.
가로를 누르면 지도 안 모든 가로 가운데 순위를 알 수 있습니다. 최대 2400 px PNG로 저장할 수 있습니다.
MapToNap으로 퐁토샹주 주변을 계산했습니다.
지도 데이터 © OpenStreetMap contributors (ODbL). 이미지는 MapToNap으로 생성한 도면입니다.
1.5 km 안의 가로를 교차점마다 세그먼트로 나눕니다. 보도, 서비스 도로, 터널은 제외합니다.
다음 세그먼트로 넘어가는 비용은 꺾이는 각도입니다(90°가 1스텝). 반경은 가로를 따라 잽니다.
Hillier·Yang·Turner(2012)를 따라 NAIN = NC^1.2 / (TD + 2), NACH = log(CH + 1) / log(TD + 3).
UCL의 빌 힐리어와 줄리엔 핸슨이 발전시킨 이론과 지표로, 가로와 공간의 배치를 사람의 움직임과 연결합니다. 대표 지표가 통합도와 선택도입니다.
400 m는 보행 스케일의 근린, 800 m는 지구, 1200 m는 더 넓은 도시를 읽습니다.
DepthmapX는 지도를 그리거나 불러와 해석하는 데스크톱 소프트웨어입니다. MapToNap은 OpenStreetMap에서 가로망을 읽어 브라우저에서 몇 초 만에 계산하는, 빠르고 일관된 첫 번째 읽기입니다.
Deep Analysis(MapToNap Max에 포함) 기능입니다. 파리 샘플은 계정 없이 무료로 체험할 수 있습니다.